{
  "model": "lightnav",
  "checkpoint": "/home/siqiteam/real_baseline_deploy/assets/final/lightnav_real/checkpoint",
  "ready": true,
  "busy": false,
  "episode": null,
  "worker": {
    "status": "ready",
    "model": "lightnav",
    "load_seconds": 24.980417925864458,
    "checkpoint": "/home/siqiteam/real_baseline_deploy/assets/final/lightnav_real/checkpoint",
    "load_count": 1,
    "device_name": "NVIDIA RTX PRO 6000 Blackwell Workstation Edition"
  },
  "robot_calibrated": true
}
Episodes · Download episode{
"schema": "real-baseline-v1",
"model": "lightnav",
"checkpoint": "/home/siqiteam/real_baseline_deploy/assets/final/lightnav_real/checkpoint",
"epoch": 18,
"step": 246474,
"instruction": "go straight to the chair",
"client_plan": [
"go straight to the chair"
],
"task_condition": "full original instruction; supplied stages logged only",
"configuration": {
"model": "lightnav",
"project": "/home/siqiteam/real_baseline_deploy/final_service_state/project",
"checkpoint": "/home/siqiteam/real_baseline_deploy/assets/final/lightnav_real/checkpoint",
"epoch": 18,
"step": 246474,
"worker_python": "/home/siqiteam/real_baseline_deploy/envs/lightnav/bin/python",
"host": "127.0.0.1",
"ws_port": 5931,
"http_port": 5930,
"seed": 42,
"wire_horizon": 12,
"action_semantics": "body_increment_goals",
"action_dt_s": null,
"robot_calibrated": true,
"require_timestamps": true,
"log_root": "/home/siqiteam/real_baseline_deploy/lightnav/final_logs"
},
"worker": {
"status": "ready",
"model": "lightnav",
"load_seconds": 26.041892663110048,
"checkpoint": "/home/siqiteam/real_baseline_deploy/assets/final/lightnav_real/checkpoint",
"load_count": 1,
"device_name": "NVIDIA RTX PRO 6000 Blackwell Workstation Edition"
},
"status": "closed",
"started_at": 1792398762.5675125,
"units": "m_m_rad",
"robot_execution_tested": false,
"ended_at": 1792398763.5250773,
"end_reason": "disconnect"
}
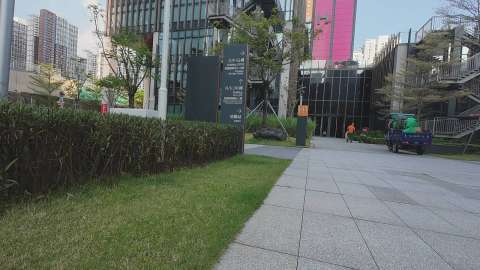

Local predicted trajectory; measured poses are in trajectory.json.
{
  "instruction": "go  straight to the chair",
  "all_observations": [
    {
      "path": "/home/siqiteam/real_baseline_deploy/lightnav/final_logs/episode-20261019-163242-068f77d3/steps/000000/input-000.jpg",
      "sha256": "041037b449d210751dca793e3f0a5757c7d306822a8bf5315b5bedb7f078c790",
      "pose": [
        6.469691099968042e-05,
        -4.451202994410769e-06,
        -0.0002815558294645415
      ],
      "timestamp": 4295.237335374,
      "observation_id": 0
    }
  ],
  "time_resampled_indices": [
    0
  ],
  "model": "lightnav",
  "pose_conditioning": "not fed to these REAL adapters",
  "client_plan_used": false,
  "history_sampling": {
    "method": "nearest captured observation per occupied 4Hz bin; empty bins omitted",
    "max_capture_gap_s": 0.0,
    "unobserved_time_filled": false
  },
  "history_indices": [
    0
  ],
  "segments": [
    {
      "indices": [
        0,
        0
      ],
      "tensor": "processed/segment0.pt",
      "shape": [
        2,
        3,
        256,
        448
      ]
    }
  ],
  "prompt": "<|im_start|>user\nYou are a mobile robot. You are given visual observations over time, ordered from earliest to most recent:<0.0 seconds><|vision_start|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|vision_end|>. Your assigned task is: <navigation_task>go  straight to the chair</navigation_task>. You may be at the beginning, middle, or end of the task. Predict your future trajectory as a sequence of coarse-to-fine trajectory tokens.<|im_end|>\n<|im_start|>assistant\n",
  "tokenized": {
    "input_ids": [
      [
        151644,
        872,
        198,
        2610,
        525,
        264,
        6371,
        12305,
        13,
        1446,
        525,
        2661,
        9124,
        23722,
        916,
        882,
        11,
        11457,
        504,
        29658,
        311,
        1429,
        3213,
        31252,
        15,
        13,
        15,
        6486,
        29,
        151652,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151653,
        13,
        4615,
        12607,
        3383,
        374,
        25,
        220,
        151669,
        3346,
        220,
        7678,
        311,
        279,
        10496,
        151670,
        13,
        1446,
        1231,
        387,
        518,
        279,
        7167,
        11,
        6149,
        11,
        476,
        835,
        315,
        279,
        3383,
        13,
        32710,
        697,
        3853,
        34682,
        438,
        264,
        8500,
        315,
        49247,
        4686,
        2220,
        482,
        34682,
        11211,
        13,
        151645,
        198,
        151644,
        77091,
        198
      ]
    ],
    "decoded": "<|im_start|>user\nYou are a mobile robot. You are given visual observations over time, ordered from earliest to most recent:<0.0 seconds><|vision_start|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|vision_end|>. Your assigned task is: <navigation_task>go  straight to the chair</navigation_task>. You may be at the beginning, middle, or end of the task. Predict your future trajectory as a sequence of coarse-to-fine trajectory tokens.<|im_end|>\n<|im_start|>assistant\n",
    "tensor_shapes": {
      "input_ids": [
        1,
        194
      ],
      "attention_mask": [
        1,
        194
      ],
      "pixel_values_videos": [
        1,
        448,
        1536
      ],
      "video_grid_thw": [
        1,
        3
      ],
      "_original_video_grid_thw": [
        1,
        3
      ],
      "_post_vit_pool_factors": [
        1
      ],
      "position_ids": [
        1,
        3,
        194
      ],
      "mm_token_type_ids": [
        1,
        194
      ]
    }
  },
  "history_fps": 4,
  "model_history_refs": [
    {
      "path": "/home/siqiteam/real_baseline_deploy/lightnav/final_logs/episode-20261019-163242-068f77d3/steps/000000/input-000.jpg",
      "sha256": "041037b449d210751dca793e3f0a5757c7d306822a8bf5315b5bedb7f078c790",
      "pose": [
        6.469691099968042e-05,
        -4.451202994410769e-06,
        -0.0002815558294645415
      ],
      "timestamp": 4295.237335374,
      "observation_id": 0
    }
  ]
}
<|im_start|>user
You are a mobile robot. You are given visual observations over time, ordered from earliest to most recent:<0.0 seconds><|vision_start|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|vision_end|>. Your assigned task is: <navigation_task>go  straight to the chair</navigation_task>. You may be at the beginning, middle, or end of the task. Predict your future trajectory as a sequence of coarse-to-fine trajectory tokens.<|im_end|>
<|im_start|>assistant
{
  "status": "ok",
  "native": {
    "actions": [
      [
        0.13766683638095856,
        -0.009638909250497818,
        -0.07582239806652069
      ],
      [
        0.14636554458804346,
        -0.0027373391842633304,
        -0.03172124177217484
      ],
      [
        0.1490859547451624,
        -0.003133286930956009,
        -0.025767691433429718
      ],
      [
        0.1511214698723825,
        0.0003437445026787042,
        -0.007559478282928468
      ],
      [
        0.15043489476005117,
        0.002225560052780143,
        0.03210064023733139
      ],
      [
        0.15026194298358111,
        -0.0036941337102178277,
        -0.027158237993717194
      ],
      [
        0.15028436214699575,
        0.004619290700401211,
        0.031865499913692474
      ],
      [
        0.14926049540369266,
        0.002457724650257372,
        0.0027926117181777954
      ],
      [
        0.15369105756872453,
        0.004988294620207032,
        0.06674764677882195
      ],
      [
        0.10547572808434273,
        0.0009348161935346581,
        0.0310885994695127
      ]
    ],
    "stop": false,
    "plan": null,
    "raw": "<apos_940><opos_697><act_l0_170><act_l1_185><act_l2_180><|im_end|>",
    "waypoints": [
      [
        0.13766683638095856,
        -0.009638909250497818,
        -0.07582239806652069
      ],
      [
        0.28340449929237366,
        -0.023455539718270302,
        -0.10754363983869553
      ],
      [
        0.4312928318977356,
        -0.04257308319211006,
        -0.13331133127212524
      ],
      [
        0.5811191201210022,
        -0.06231897324323654,
        -0.1408708095550537
      ],
      [
        0.7303763031959534,
        -0.0812373235821724,
        -0.10877016931772232
      ],
      [
        0.8793492317199707,
        -0.10122143477201462,
        -0.13592840731143951
      ],
      [
        1.028873324394226,
        -0.11700981855392456,
        -0.10406290739774704
      ],
      [
        1.1775816679000854,
        -0.13006985187530518,
        -0.10127029567956924
      ],
      [
        1.3309895992279053,
        -0.1406448632478714,
        -0.0345226489007473
      ],
      [
        1.4364347457885742,
        -0.14335118234157562,
        -0.003434049431234598
      ]
    ],
    "pointing": {
      "apos": 940,
      "opos": 697
    },
    "rvq_codes": [
      170,
      185,
      180
    ],
    "model_input": {
      "history_indices": [
        0
      ],
      "segments": [
        {
          "indices": [
            0,
            0
          ],
          "tensor": "processed/segment0.pt",
          "shape": [
            2,
            3,
            256,
            448
          ]
        }
      ],
      "prompt": "<|im_start|>user\nYou are a mobile robot. You are given visual observations over time, ordered from earliest to most recent:<0.0 seconds><|vision_start|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|vision_end|>. Your assigned task is: <navigation_task>go  straight to the chair</navigation_task>. You may be at the beginning, middle, or end of the task. Predict your future trajectory as a sequence of coarse-to-fine trajectory tokens.<|im_end|>\n<|im_start|>assistant\n",
      "tokenized": {
        "input_ids": [
          [
            151644,
            872,
            198,
            2610,
            525,
            264,
            6371,
            12305,
            13,
            1446,
            525,
            2661,
            9124,
            23722,
            916,
            882,
            11,
            11457,
            504,
            29658,
            311,
            1429,
            3213,
            31252,
            15,
            13,
            15,
            6486,
            29,
            151652,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151653,
            13,
            4615,
            12607,
            3383,
            374,
            25,
            220,
            151669,
            3346,
            220,
            7678,
            311,
            279,
            10496,
            151670,
            13,
            1446,
            1231,
            387,
            518,
            279,
            7167,
            11,
            6149,
            11,
            476,
            835,
            315,
            279,
            3383,
            13,
            32710,
            697,
            3853,
            34682,
            438,
            264,
            8500,
            315,
            49247,
            4686,
            2220,
            482,
            34682,
            11211,
            13,
            151645,
            198,
            151644,
            77091,
            198
          ]
        ],
        "decoded": "<|im_start|>user\nYou are a mobile robot. You are given visual observations over time, ordered from earliest to most recent:<0.0 seconds><|vision_start|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|vision_end|>. Your assigned task is: <navigation_task>go  straight to the chair</navigation_task>. You may be at the beginning, middle, or end of the task. Predict your future trajectory as a sequence of coarse-to-fine trajectory tokens.<|im_end|>\n<|im_start|>assistant\n",
        "tensor_shapes": {
          "input_ids": [
            1,
            194
          ],
          "attention_mask": [
            1,
            194
          ],
          "pixel_values_videos": [
            1,
            448,
            1536
          ],
          "video_grid_thw": [
            1,
            3
          ],
          "_original_video_grid_thw": [
            1,
            3
          ],
          "_post_vit_pool_factors": [
            1
          ],
          "position_ids": [
            1,
            3,
            194
          ],
          "mm_token_type_ids": [
            1,
            194
          ]
        }
      },
      "history_fps": 4
    },
    "native_latency_ms": 295.12880416586995
  },
  "response": {
    "type": "step",
    "actions": [
      [
        0.13766683638095856,
        -0.009638909250497818,
        -0.07582239806652069
      ],
      [
        0.14636554458804346,
        -0.0027373391842633304,
        -0.03172124177217484
      ],
      [
        0.1490859547451624,
        -0.003133286930956009,
        -0.025767691433429718
      ],
      [
        0.1511214698723825,
        0.0003437445026787042,
        -0.007559478282928468
      ],
      [
        0.15043489476005117,
        0.002225560052780143,
        0.03210064023733139
      ],
      [
        0.15026194298358111,
        -0.0036941337102178277,
        -0.027158237993717194
      ],
      [
        0.15028436214699575,
        0.004619290700401211,
        0.031865499913692474
      ],
      [
        0.14926049540369266,
        0.002457724650257372,
        0.0027926117181777954
      ],
      [
        0.15369105756872453,
        0.004988294620207032,
        0.06674764677882195
      ],
      [
        0.10547572808434273,
        0.0009348161935346581,
        0.0310885994695127
      ],
      [
        0.0,
        0.0,
        0.0
      ],
      [
        0.0,
        0.0,
        0.0
      ]
    ],
    "stop": false,
    "plan": null,
    "valid_actions": 10,
    "action_semantics": "body_increment_goals",
    "action_dt_s": null,
    "units": "m_m_rad",
    "robot_ready": true,
    "padding": "zero_tail_not_stop",
    "stop_semantics": "no_terminal_claim",
    "episode_id": "episode-20261019-163242-068f77d3",
    "inference_id": 0,
    "model": "lightnav",
    "model_inference_executed": true
  },
  "model_seconds": 0.33666081074625254,
  "peak_memory_bytes": 9156156928,
  "allocated_memory_bytes": 9095067648,
  "reserved_memory_bytes": 11966349312,
  "load_count": 1,
  "total_seconds": 0.33930355589836836
}
{
  "frame": "m_m_rad",
  "local_prediction": [
    [
      0.0,
      0.0,
      0.0
    ],
    [
      0.13766683638095856,
      -0.009638909250497818,
      -0.07582239806652069
    ],
    [
      0.28340449929237366,
      -0.023455539718270305,
      -0.10754363983869553
    ],
    [
      0.4312928318977356,
      -0.04257308319211006,
      -0.13331133127212524
    ],
    [
      0.5811191201210022,
      -0.06231897324323655,
      -0.1408708095550537
    ],
    [
      0.7303763031959534,
      -0.0812373235821724,
      -0.10877016931772232
    ],
    [
      0.8793492317199707,
      -0.10122143477201462,
      -0.13592840731143951
    ],
    [
      1.028873324394226,
      -0.11700981855392455,
      -0.10406290739774704
    ],
    [
      1.1775816679000854,
      -0.13006985187530518,
      -0.10127029567956924
    ],
    [
      1.3309895992279053,
      -0.1406448632478714,
      -0.0345226489007473
    ],
    [
      1.4364347457885742,
      -0.14335118234157562,
      -0.003434049431234598
    ]
  ],
  "observed_poses": [
    [
      6.469691099968042e-05,
      -4.451202994410769e-06,
      -0.0002815558294645415
    ]
  ]
}