{
  "model": "lightnav",
  "checkpoint": "/home/siqiteam/real_baseline_deploy/assets/final/lightnav_real/checkpoint",
  "ready": true,
  "busy": false,
  "episode": null,
  "worker": {
    "status": "ready",
    "model": "lightnav",
    "load_seconds": 24.980417925864458,
    "checkpoint": "/home/siqiteam/real_baseline_deploy/assets/final/lightnav_real/checkpoint",
    "load_count": 1,
    "device_name": "NVIDIA RTX PRO 6000 Blackwell Workstation Edition"
  },
  "robot_calibrated": true
}
Episodes · Download episode{
"schema": "real-baseline-v1",
"model": "lightnav",
"checkpoint": "/home/siqiteam/real_baseline_deploy/assets/final/lightnav_real/checkpoint",
"epoch": 18,
"step": 246474,
"instruction": "go to the vending machine",
"client_plan": [
"go to the vending machine"
],
"task_condition": "full original instruction; supplied stages logged only",
"configuration": {
"model": "lightnav",
"project": "/home/siqiteam/real_baseline_deploy/final_service_state/project",
"checkpoint": "/home/siqiteam/real_baseline_deploy/assets/final/lightnav_real/checkpoint",
"epoch": 18,
"step": 246474,
"worker_python": "/home/siqiteam/real_baseline_deploy/envs/lightnav/bin/python",
"host": "127.0.0.1",
"ws_port": 5931,
"http_port": 5930,
"seed": 42,
"wire_horizon": 12,
"action_semantics": "body_increment_goals",
"action_dt_s": null,
"robot_calibrated": true,
"require_timestamps": true,
"log_root": "/home/siqiteam/real_baseline_deploy/lightnav/final_logs"
},
"worker": {
"status": "ready",
"model": "lightnav",
"load_seconds": 25.280952685978264,
"checkpoint": "/home/siqiteam/real_baseline_deploy/assets/final/lightnav_real/checkpoint",
"load_count": 1,
"device_name": "NVIDIA RTX PRO 6000 Blackwell Workstation Edition"
},
"status": "closed",
"started_at": 1792325410.229633,
"units": "m_m_rad",
"robot_execution_tested": false,
"ended_at": 1792325421.2161007,
"end_reason": "disconnect"
}

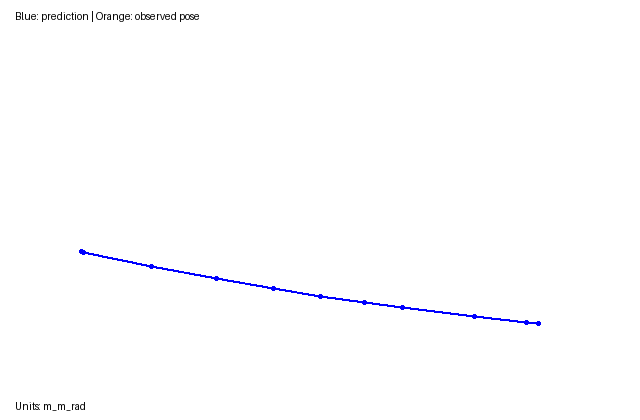
Local predicted trajectory; measured poses are in trajectory.json.
{
  "instruction": "go to the vending machine",
  "all_observations": [
    {
      "path": "/home/siqiteam/real_baseline_deploy/lightnav/final_logs/episode-20261018-201010-2ce28693/steps/000000/input-000.jpg",
      "sha256": "d000031be1af9b56d75ec22b30b114ba7af677e5454b3c4b237e0f25dbb0f8c6",
      "pose": [
        3.208214276128708e-06,
        -0.00010164785147984117,
        -6.020135889306388e-05
      ],
      "timestamp": 3823.175736498,
      "observation_id": 0
    }
  ],
  "time_resampled_indices": [
    0
  ],
  "model": "lightnav",
  "pose_conditioning": "not fed to these REAL adapters",
  "client_plan_used": false,
  "history_sampling": {
    "method": "nearest captured observation per occupied 4Hz bin; empty bins omitted",
    "max_capture_gap_s": 0.0,
    "unobserved_time_filled": false
  },
  "history_indices": [
    0
  ],
  "segments": [
    {
      "indices": [
        0,
        0
      ],
      "tensor": "processed/segment0.pt",
      "shape": [
        2,
        3,
        256,
        448
      ]
    }
  ],
  "prompt": "<|im_start|>user\nYou are a mobile robot. You are given visual observations over time, ordered from earliest to most recent:<0.0 seconds><|vision_start|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|vision_end|>. Your assigned task is: <navigation_task>go to the vending machine</navigation_task>. You may be at the beginning, middle, or end of the task. Predict your future trajectory as a sequence of coarse-to-fine trajectory tokens.<|im_end|>\n<|im_start|>assistant\n",
  "tokenized": {
    "input_ids": [
      [
        151644,
        872,
        198,
        2610,
        525,
        264,
        6371,
        12305,
        13,
        1446,
        525,
        2661,
        9124,
        23722,
        916,
        882,
        11,
        11457,
        504,
        29658,
        311,
        1429,
        3213,
        31252,
        15,
        13,
        15,
        6486,
        29,
        151652,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151656,
        151653,
        13,
        4615,
        12607,
        3383,
        374,
        25,
        220,
        151669,
        3346,
        311,
        279,
        85044,
        5662,
        151670,
        13,
        1446,
        1231,
        387,
        518,
        279,
        7167,
        11,
        6149,
        11,
        476,
        835,
        315,
        279,
        3383,
        13,
        32710,
        697,
        3853,
        34682,
        438,
        264,
        8500,
        315,
        49247,
        4686,
        2220,
        482,
        34682,
        11211,
        13,
        151645,
        198,
        151644,
        77091,
        198
      ]
    ],
    "decoded": "<|im_start|>user\nYou are a mobile robot. You are given visual observations over time, ordered from earliest to most recent:<0.0 seconds><|vision_start|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|vision_end|>. Your assigned task is: <navigation_task>go to the vending machine</navigation_task>. You may be at the beginning, middle, or end of the task. Predict your future trajectory as a sequence of coarse-to-fine trajectory tokens.<|im_end|>\n<|im_start|>assistant\n",
    "tensor_shapes": {
      "input_ids": [
        1,
        193
      ],
      "attention_mask": [
        1,
        193
      ],
      "pixel_values_videos": [
        1,
        448,
        1536
      ],
      "video_grid_thw": [
        1,
        3
      ],
      "_original_video_grid_thw": [
        1,
        3
      ],
      "_post_vit_pool_factors": [
        1
      ],
      "position_ids": [
        1,
        3,
        193
      ],
      "mm_token_type_ids": [
        1,
        193
      ]
    }
  },
  "history_fps": 4,
  "model_history_refs": [
    {
      "path": "/home/siqiteam/real_baseline_deploy/lightnav/final_logs/episode-20261018-201010-2ce28693/steps/000000/input-000.jpg",
      "sha256": "d000031be1af9b56d75ec22b30b114ba7af677e5454b3c4b237e0f25dbb0f8c6",
      "pose": [
        3.208214276128708e-06,
        -0.00010164785147984117,
        -6.020135889306388e-05
      ],
      "timestamp": 3823.175736498,
      "observation_id": 0
    }
  ]
}
<|im_start|>user
You are a mobile robot. You are given visual observations over time, ordered from earliest to most recent:<0.0 seconds><|vision_start|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|vision_end|>. Your assigned task is: <navigation_task>go to the vending machine</navigation_task>. You may be at the beginning, middle, or end of the task. Predict your future trajectory as a sequence of coarse-to-fine trajectory tokens.<|im_end|>
<|im_start|>assistant
{
  "status": "ok",
  "native": {
    "actions": [
      [
        0.003880070988088846,
        -0.0006173825240693986,
        -0.153917595744133
      ],
      [
        0.13614977704023443,
        -0.006653214997101399,
        -0.034516796469688416
      ],
      [
        0.12757471000686638,
        0.0005417941410907866,
        0.009060859680175781
      ],
      [
        0.1130857682462753,
        -0.0001628643946197661,
        0.013548880815505981
      ],
      [
        0.09295031146686485,
        0.00023206226977606943,
        0.021091431379318237
      ],
      [
        0.0863873379617972,
        0.000478625117296733,
        0.019159898161888123
      ],
      [
        0.07455663533718318,
        -0.0007812499343987159,
        -0.005159646272659302
      ],
      [
        0.14160241596075154,
        0.0019392904863219755,
        0.016178756952285767
      ],
      [
        0.10093083046644699,
        -5.7324175960403456e-05,
        0.015215307474136353
      ],
      [
        0.024339954038765824,
        -1.82983541914092e-05,
        0.005247347056865691
      ]
    ],
    "stop": false,
    "plan": null,
    "raw": "<apos_1133><opos_604><act_l0_3><act_l1_53><act_l2_150><|im_end|>",
    "waypoints": [
      [
        0.003880070988088846,
        -0.0006173825240693986,
        -0.153917595744133
      ],
      [
        0.137400284409523,
        -0.028065145015716553,
        -0.1884343922138214
      ],
      [
        0.26281824707984924,
        -0.051430393010377884,
        -0.17937353253364563
      ],
      [
        0.37406057119369507,
        -0.07176663726568222,
        -0.16582465171813965
      ],
      [
        0.46577414870262146,
        -0.08688066899776459,
        -0.1447332203388214
      ],
      [
        0.5513272881507874,
        -0.09886655956506729,
        -0.1255733221769333
      ],
      [
        0.625199019908905,
        -0.10897939652204514,
        -0.1307329684495926
      ],
      [
        0.7658458948135376,
        -0.12551607191562653,
        -0.11455421149730682
      ],
      [
        0.8661086559295654,
        -0.13710980117321014,
        -0.09933890402317047
      ],
      [
        0.8903267979621887,
        -0.13954193890094757,
        -0.09409155696630478
      ]
    ],
    "pointing": {
      "apos": 1133,
      "opos": 604
    },
    "rvq_codes": [
      3,
      53,
      150
    ],
    "model_input": {
      "history_indices": [
        0
      ],
      "segments": [
        {
          "indices": [
            0,
            0
          ],
          "tensor": "processed/segment0.pt",
          "shape": [
            2,
            3,
            256,
            448
          ]
        }
      ],
      "prompt": "<|im_start|>user\nYou are a mobile robot. You are given visual observations over time, ordered from earliest to most recent:<0.0 seconds><|vision_start|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|vision_end|>. Your assigned task is: <navigation_task>go to the vending machine</navigation_task>. You may be at the beginning, middle, or end of the task. Predict your future trajectory as a sequence of coarse-to-fine trajectory tokens.<|im_end|>\n<|im_start|>assistant\n",
      "tokenized": {
        "input_ids": [
          [
            151644,
            872,
            198,
            2610,
            525,
            264,
            6371,
            12305,
            13,
            1446,
            525,
            2661,
            9124,
            23722,
            916,
            882,
            11,
            11457,
            504,
            29658,
            311,
            1429,
            3213,
            31252,
            15,
            13,
            15,
            6486,
            29,
            151652,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151656,
            151653,
            13,
            4615,
            12607,
            3383,
            374,
            25,
            220,
            151669,
            3346,
            311,
            279,
            85044,
            5662,
            151670,
            13,
            1446,
            1231,
            387,
            518,
            279,
            7167,
            11,
            6149,
            11,
            476,
            835,
            315,
            279,
            3383,
            13,
            32710,
            697,
            3853,
            34682,
            438,
            264,
            8500,
            315,
            49247,
            4686,
            2220,
            482,
            34682,
            11211,
            13,
            151645,
            198,
            151644,
            77091,
            198
          ]
        ],
        "decoded": "<|im_start|>user\nYou are a mobile robot. You are given visual observations over time, ordered from earliest to most recent:<0.0 seconds><|vision_start|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|video_pad|><|vision_end|>. Your assigned task is: <navigation_task>go to the vending machine</navigation_task>. You may be at the beginning, middle, or end of the task. Predict your future trajectory as a sequence of coarse-to-fine trajectory tokens.<|im_end|>\n<|im_start|>assistant\n",
        "tensor_shapes": {
          "input_ids": [
            1,
            193
          ],
          "attention_mask": [
            1,
            193
          ],
          "pixel_values_videos": [
            1,
            448,
            1536
          ],
          "video_grid_thw": [
            1,
            3
          ],
          "_original_video_grid_thw": [
            1,
            3
          ],
          "_post_vit_pool_factors": [
            1
          ],
          "position_ids": [
            1,
            3,
            193
          ],
          "mm_token_type_ids": [
            1,
            193
          ]
        }
      },
      "history_fps": 4
    },
    "native_latency_ms": 1198.890884872526
  },
  "response": {
    "type": "step",
    "actions": [
      [
        0.003880070988088846,
        -0.0006173825240693986,
        -0.153917595744133
      ],
      [
        0.13614977704023443,
        -0.006653214997101399,
        -0.034516796469688416
      ],
      [
        0.12757471000686638,
        0.0005417941410907866,
        0.009060859680175781
      ],
      [
        0.1130857682462753,
        -0.0001628643946197661,
        0.013548880815505981
      ],
      [
        0.09295031146686485,
        0.00023206226977606943,
        0.021091431379318237
      ],
      [
        0.0863873379617972,
        0.000478625117296733,
        0.019159898161888123
      ],
      [
        0.07455663533718318,
        -0.0007812499343987159,
        -0.005159646272659302
      ],
      [
        0.14160241596075154,
        0.0019392904863219755,
        0.016178756952285767
      ],
      [
        0.10093083046644699,
        -5.7324175960403456e-05,
        0.015215307474136353
      ],
      [
        0.024339954038765824,
        -1.82983541914092e-05,
        0.005247347056865691
      ],
      [
        0.0,
        0.0,
        0.0
      ],
      [
        0.0,
        0.0,
        0.0
      ]
    ],
    "stop": false,
    "plan": null,
    "valid_actions": 10,
    "action_semantics": "body_increment_goals",
    "action_dt_s": null,
    "units": "m_m_rad",
    "robot_ready": true,
    "padding": "zero_tail_not_stop",
    "stop_semantics": "no_terminal_claim",
    "episode_id": "episode-20261018-201010-2ce28693",
    "inference_id": 0,
    "model": "lightnav",
    "model_inference_executed": true
  },
  "model_seconds": 1.4103667479939759,
  "peak_memory_bytes": 9155978752,
  "allocated_memory_bytes": 9095067648,
  "reserved_memory_bytes": 9279897600,
  "load_count": 1,
  "total_seconds": 1.4207102861255407
}
{
  "frame": "m_m_rad",
  "local_prediction": [
    [
      0.0,
      0.0,
      0.0
    ],
    [
      0.003880070988088846,
      -0.0006173825240693986,
      -0.153917595744133
    ],
    [
      0.137400284409523,
      -0.028065145015716553,
      -0.1884343922138214
    ],
    [
      0.26281824707984924,
      -0.05143039301037789,
      -0.17937353253364566
    ],
    [
      0.37406057119369507,
      -0.07176663726568222,
      -0.1658246517181397
    ],
    [
      0.46577414870262146,
      -0.08688066899776459,
      -0.14473322033882147
    ],
    [
      0.5513272881507874,
      -0.09886655956506729,
      -0.12557332217693334
    ],
    [
      0.625199019908905,
      -0.10897939652204515,
      -0.13073296844959265
    ],
    [
      0.7658458948135376,
      -0.12551607191562655,
      -0.11455421149730688
    ],
    [
      0.8661086559295654,
      -0.13710980117321017,
      -0.09933890402317053
    ],
    [
      0.8903267979621887,
      -0.1395419389009476,
      -0.09409155696630483
    ]
  ],
  "observed_poses": [
    [
      3.208214276128708e-06,
      -0.00010164785147984117,
      -6.020135889306388e-05
    ]
  ]
}